摘要
三轴伺服数控旋转台是精密加工、自动化装配与检测系统中的核心功能部件,其设计质量直接决定系统的定位精度、动态响应与长期稳定性。本文围绕三轴伺服数控旋转台的机械结构与配件选型,系统阐述从需求分析、构型设计、关键部件计算到模型验证的完整设计流程,为机械设备及配件的工程化设计提供可复用的方法参考。
一、设计需求与指标分解
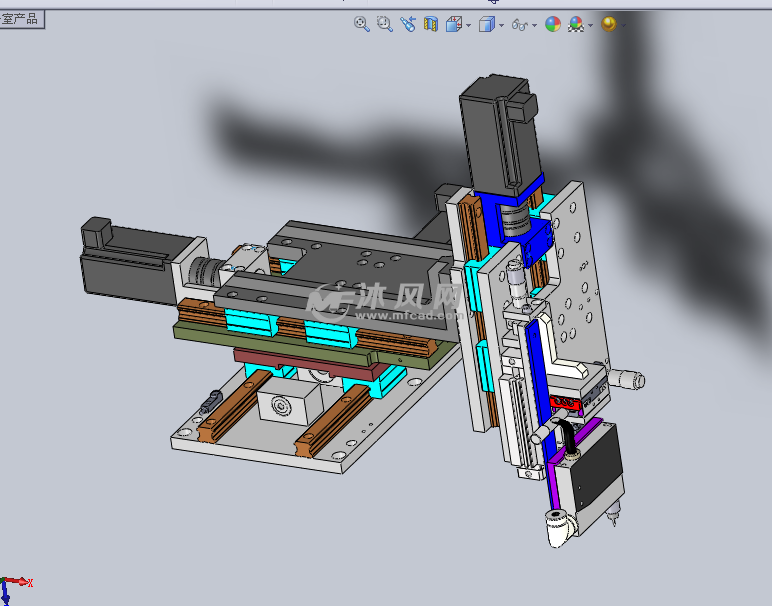
三轴伺服数控旋转台通常由两个回转轴(A/C轴或B/C轴)与一个直线轴(Z轴或X轴)组合而成,也可采用三个回转轴构型。设计之初需明确以下核心指标:定位精度(角秒级或微米级)、重复定位精度、最大负载与偏载力矩、转速/进给速度范围、角加速度要求、工作行程、防护等级及安装接口。指标分解时需将整机精度分配至各轴,并考虑伺服刚度、传动链误差、热变形与振动等耦合因素。
二、总体构型与传动方案
构型选择。 常见方案包括:立式C轴+卧式A轴+直线Z轴的经典三轴构型,适用于五轴联动机床的摆头/转台;或三回转轴串联构型,适用于机器人关节与光学检测平台。设计时需依据负载惯量匹配、重心位置与干涉空间确定轴系布局,优先采用对称结构与短传动链以提升刚度。
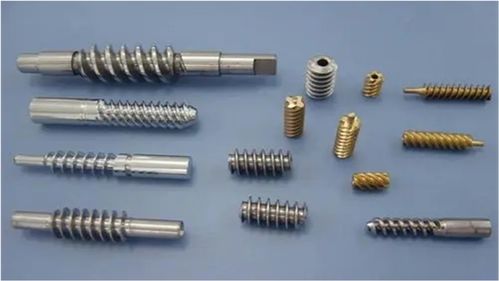
传动方案。 回转轴可选蜗轮蜗杆、谐波减速器、RV减速器或直驱力矩电机。蜗轮蜗杆具备自锁与大减速比优势,但效率与背隙需重点控制;谐波减速器体积小、精度高,适合中轻载;直驱方案无传动背隙、动态响应优异,但需配置高分辨率编码器与冷却系统。直线轴可采用滚珠丝杠+直线导轨或直线电机方案。设计模型应建立传动链的等效刚度与阻尼模型,并进行惯量匹配计算(负载惯量与电机转子惯量之比宜控制在5:1以内,高动态场合不超过3:1)。
三、关键机械配件设计与选型
轴系与轴承。 回转轴通常采用交叉滚子轴承或YRT转台轴承,兼顾径向、轴向承载与倾覆力矩抵抗能力。设计时需计算最大倾覆力矩与轴承额定静载荷之比,安全系数一般取2~3。预紧方式与安装面平面度直接影响轴系回转精度,模型设计中应标注轴承安装面的形位公差与预紧力要求。
伺服电机与编码器。 依据负载转矩、加速转矩与连续工作制热平衡选型,校核峰值转矩与持续转矩。编码器优先选用绝对值式圆光栅或高精度增量式编码器,分辨率应优于定位精度要求的1/5~1/10。模型需体现编码器安装接口与读数头防护结构。
结构件与轻量化。 回转台本体、摆头支架等结构件宜采用铸件或铝合金刚柔复合设计,通过拓扑优化在保证一阶固有频率(建议高于伺服带宽3~5倍)的前提下降低转动惯量。有限元分析需覆盖静刚度、模态与热-结构耦合工况。
辅助配件。 包括限位与零位装置、气路/液路旋转接头、拖链与线缆管理、密封与防护罩、润滑与冷却接口。设计模型需为这些配件预留标准安装位与维护空间。
四、设计模型构建与验证
三维设计模型应遵循自顶向下方法:先建立总体布局骨架与运动学基准,再逐级细化零件模型与装配关系。模型需包含:运动副定义(转动副/移动副)、传动元件参数化模型(齿轮/丝杠导程/减速比)、标准件库引用、公差与配合标注、以及用于仿真的简化模型(去除工艺圆角与小特征)。
验证环节包括:运动学干涉检查与行程校核;基于多体动力学的伺服-机械耦合仿真,评估阶跃响应与轨迹跟踪误差;有限元静力与模态分析;热特性分析;以及样机精度复测与误差补偿验证。若指标不达标,需回到构型或配件选型层迭代。
五、结论
三轴伺服数控旋转台的设计是精度、刚度、惯量与热稳定性多目标权衡的系统工程。以指标分解为牵引,合理选择构型与传动方案,精细化关键配件选型与结构优化,并通过完整的三维模型与仿真验证闭环,可有效缩短设计周期、降低试制风险。该设计方法对多轴旋转台、精密转台及类似机械设备及配件的开发具有普遍参考价值。